La sfida
All’inizio esistevano la struttura meccanica del banco, parte della componentistica e alcuni materiali tecnici precedenti. Mancava però il sistema necessario a trasformare quella base in una macchina di prova controllabile, misurabile e utilizzabile in modo strutturato.
L’obiettivo era sottoporre nastri trasportatori a condizioni controllate di velocità, trazione e coppia resistente, acquisendo e registrando le principali grandezze della macchina.
Serviva quindi integrare motore principale, due attuatori di tensionamento, sensori di posizione e carico, misura di coppia, freno pneumatico, I/O industriali e dispositivi con interfacce differenti, definendo chiaramente dove collocare controllo, sicurezza, supervisione e diagnostica.
Ho preso in carico l’intera catena elettrica, elettronica, embedded e software necessaria a trasformare la struttura esistente in un sistema di test integrato.
Dal campo ai dati
Il perimetro ha incluso architettura di sistema, quadro elettrico, sicurezza e interblocchi, sensoristica e azionamenti, firmware real-time, comunicazioni industriali, software edge, acquisizione dati, HMI, bring-up e messa in servizio.
Ho seguito inoltre selezione e dimensionamento dei componenti, approvvigionamento, fornitori e documentazione tecnica.
Elettrico e macchina
Ho progettato quadro, distribuzione 400 VAC / 24 VDC, protezioni, I/O, sensoristica e interfacce con gli azionamenti.
La catena di sicurezza rimane indipendente dai livelli software: arresto di emergenza, interblocchi e funzioni dell’inverter agiscono attraverso il circuito elettrico, mentre il controllo ne acquisisce lo stato per la diagnostica.
Le catene di misura (LVDT, celle di carico e torsiometro) sono state integrate e calibrate per trasformare i segnali fisici in grandezze utilizzabili dal resto del sistema.
Controllo embedded
Il controllore embedded gestisce le funzioni real-time della slitta di tensionamento: acquisizione dei feedback, PWM, controllo closed-loop, homing, riallineamento, limiti e fault.
I due lati sono mossi da attuatori indipendenti e osservati attraverso feedback separati, permettendo al controllo di considerare anche il loro disallineamento.
State machine, watchdog e controlli sulle condizioni anomale mantengono queste funzioni vicine alla macchina e indipendenti dalla supervisione.
Edge e dati
Il livello edge integra controllore, inverter, I/O, sensori e freno attraverso RS-232, RS-485, Modbus e protocolli dedicati.
Il backend converte le letture in unità fisiche e gestisce comandi, API, telemetria real-time, diagnostica, logging e registrazione delle serie temporali.
Timeout, ACK/NACK, stato delle connessioni e freshness dei dati permettono inoltre di distinguere un problema di comunicazione da un fault del dispositivo o del controllo.
HMI
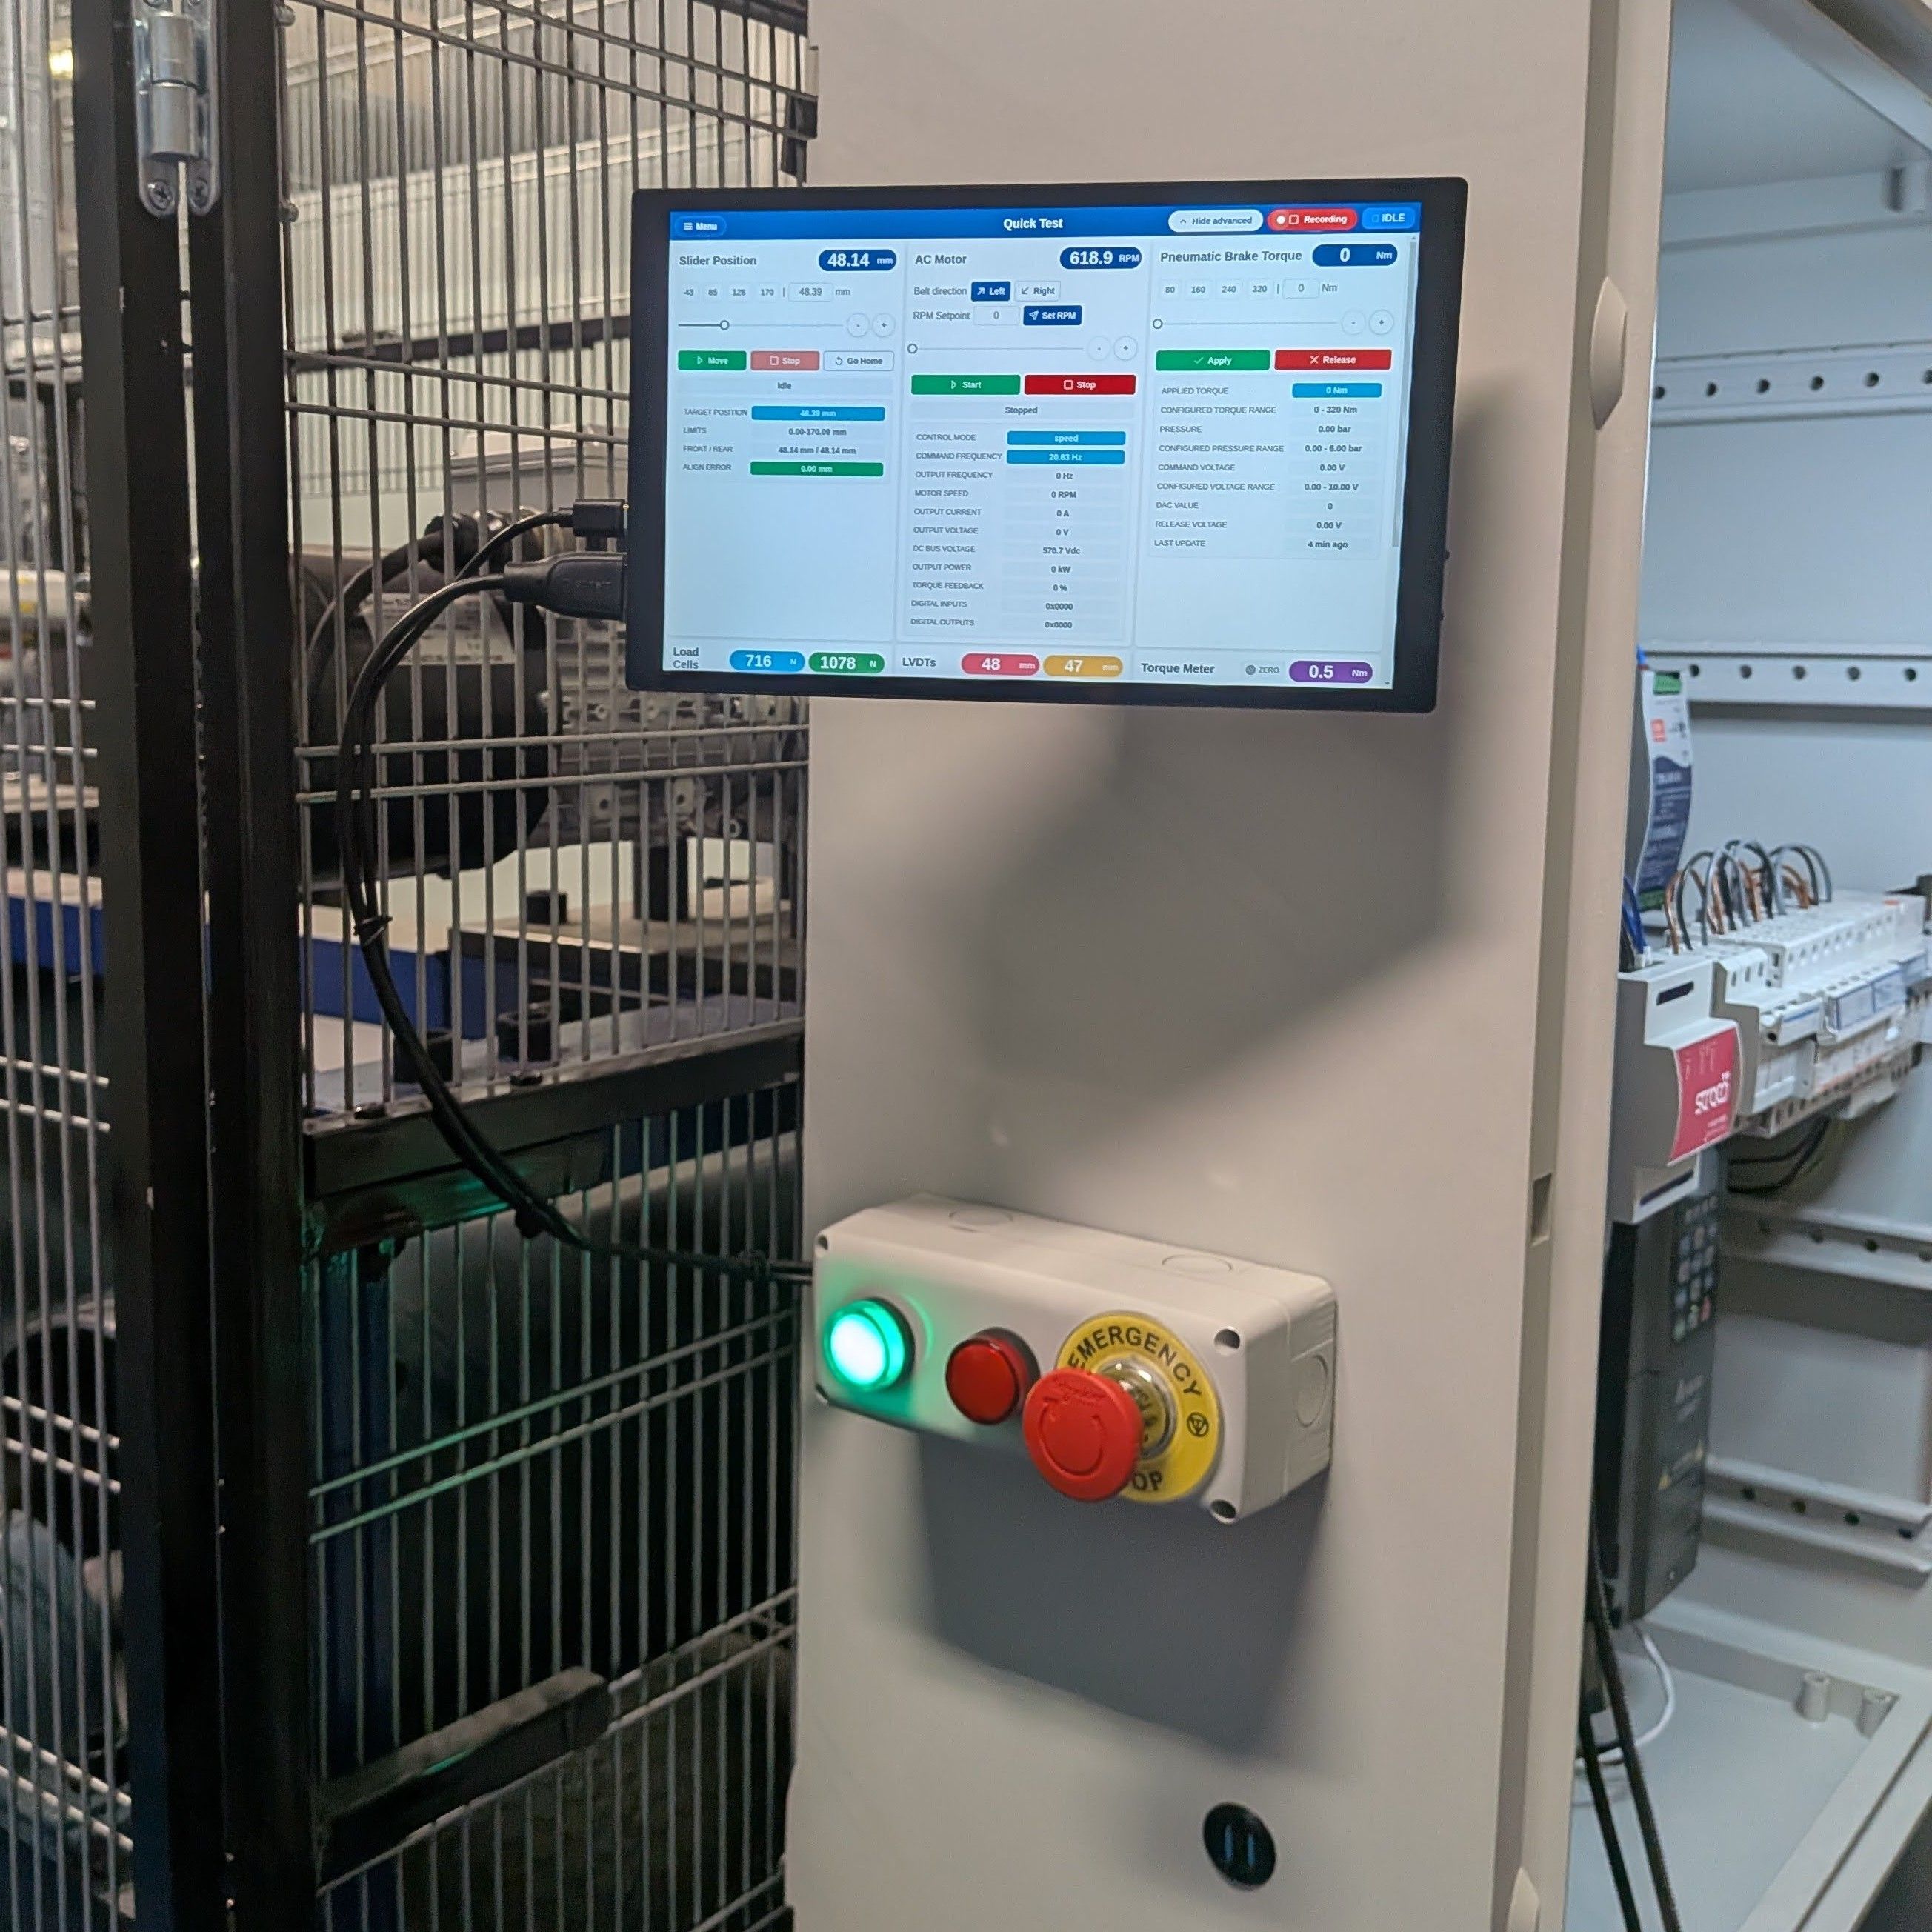
L’interfaccia operatore riunisce comandi, misure e diagnostica in una vista coerente della macchina.
Permette di controllare i sottosistemi, osservare posizione, carico e coppia, monitorare lo stato della prova e registrare i dati senza richiedere conoscenza delle implementazioni sottostanti.
Sono presenti una modalità rapida per bring-up e diagnostica e workflow guidati per la configurazione delle prove.
Tre decisioni di progetto
Due attuatori, una sola movimentazione
Lo stesso comando non produce necessariamente la stessa risposta sui due lati della slitta.
Il controllo utilizza quindi feedback indipendenti e considera esplicitamente il loro disallineamento.
Decisione: trattare i due canali come sistemi reali da coordinare, non come attuatori teoricamente identici.
Comunicazioni robuste ai guasti
Dispositivi e controllori comunicano attraverso linee e protocolli differenti, ciascuno con propri modi di guasto.
Timeout, ACK/NACK, stato delle connessioni e diagnostica rendono possibile localizzare il problema invece di ridurlo a un generico errore di comunicazione.
Decisione: progettare anche il comportamento in caso di fault, non soltanto quello nominale.
Safety indipendente dalla supervisione
L’interfaccia deve controllare e rendere comprensibile la macchina, ma le funzioni critiche non devono dipendere da browser, edge computer o comunicazioni.
Decisione: mantenere controllo e protezioni al livello appropriato, usando la supervisione per coordinare, osservare e diagnosticare.
Bring-up e messa in servizio
Il sistema è stato integrato progressivamente: alimentazioni e segnali, dispositivi, attuatori, sensori, comunicazioni, controllo coordinato e infine supervisione.
Questo approccio ha permesso di isolare più rapidamente differenze fra i due motori, rumore nelle acquisizioni, problemi di comunicazione e anomalie di integrazione.
Sono state calibrate separatamente le due celle di carico e caratterizzato il freno pneumatico.
Il bring-up è stato quindi parte del processo di progettazione, non una verifica lasciata alla fine.
Il risultato
Da una struttura meccanica preesistente è nato un banco prova integrato capace di controllare tensionamento, velocità e carico resistente, acquisire le principali grandezze fisiche e conservarne dati e diagnostica.
L’operatore dispone di un unico livello di supervisione per comandare la macchina, seguirne il comportamento e analizzare le registrazioni, mentre controllo real-time e funzioni di sicurezza rimangono separati dai livelli software superiori.
La stessa infrastruttura supporta prove, messa in servizio e risoluzione dei problemi, rendendo più semplice distinguere anomalie di macchina, misura, controllo, comunicazione o software.
Il valore del progetto sta nell’aver seguito elettrico, elettronica, firmware, comunicazioni e software come parti dello stesso problema, fino a ottenere un sistema controllabile, osservabile e tracciabile.
Tecnologie
Electrical & sensing
Control cabinet · 400 VAC / 24 VDC · Protections & interlocks · Safety circuit · Signal conditioning · LVDT · Load cells · Torque measurement · VFD · Pneumatic brake
Embedded & control
C / C++ · FreeRTOS · Real-time firmware · Closed-loop control · PID · State machines · PWM · ADC · Watchdog · Fault handling
Industrial communication
UART · RS-232 · RS-485 · Modbus · Proprietary serial protocol · Industrial I/O · VFD integration
Edge & backend
Embedded Linux · Raspberry Pi · Node.js · TypeScript · NestJS · REST APIs · WebSocket / Socket.IO · Structured logging
Data & HMI
InfluxDB · Grafana · Time-series data · Real-time telemetry · Vue 3 · Pinia · Chart.js · Guided workflows
Integration & validation
System architecture · HW/FW/SW integration · Bring-up · Sensor calibration · Experimental characterization · Diagnostics · Troubleshooting · Commissioning · Supplier coordination